
Längenmessgenauigkeit des Enpose-Trackingsystems
Untersuchung einer Konfiguration mit zwei Sensoren in Anlehnung an VDI/VDE 2634 Blatt 1
Version 1.1 · 15. Oktober 2026 · Dr. Konstantin Schauwecker, Enpose
Messungen durchgeführt am 9. Oktober 2026 in Leinfelden-Echterdingen, Deutschland
1 Zusammenfassung
| Größe | Ergebnis |
|---|---|
| Maximale Längenmessabweichung | 0,87 mm |
| Grenzwert der Längenmessabweichung | E = 0,58 mm + 0,18 mm/m · L |
| Längste Testlänge | 2440 mm |
| Grundlage | 323 Testlängen auf 7 Messlinien, aus 72 Aufnahmen |
| Größe | Ergebnis |
|---|---|
| RMS-Längenabweichung | 0,33 mm |
| Median / 95. Perzentil der absoluten Längenabweichung | 0,24 mm / 0,62 mm |
| Längen bis 600 mm, gemessen ohne Umsetzen des Prüfkörpers | Maximum 0,49 mm, RMS 0,21 mm |
| Zeitliches Rauschen eines ruhenden Markers (3D-Standardabweichung) | Median 0,025 mm |
| Änderung der gemessenen Orientierung bei einer Verschiebung um 600 mm | Median 0,24°, RMS 0,38°, Maximum 0,86° |
2 Einleitung und Geltungsbereich
Zweck dieses Berichts ist es, die Längenmessgenauigkeit des Enpose-Trackingsystems (im Folgenden: das System) in einem definierten Aufbau zu dokumentieren, und zwar mit einem etablierten und vergleichbaren Verfahren.
Die VDI/VDE 2634 Blatt 1 [1] ist eine Richtlinie für die Abnahme optischer 3D-Messsysteme mit punktförmiger Antastung. Wir haben sie aus zwei Gründen gewählt. Sie ist für optische Messsysteme weit verbreitet, sodass sich die Ergebnisse mit denen anderer Systeme vergleichen lassen. Und ihre Kenngröße, die Längenmessabweichung, ist leicht zu interpretieren: Sie gibt an, um wie viel ein gemessener Abstand zwischen zwei Punkten vom wahren Abstand abweichen kann, an beliebiger Stelle im Messvolumen. Die Definition erfolgt in Anlehnung an diejenige, die ISO 10360-2 [2] für Koordinatenmessgeräte verwendet.
Das geprüfte System bestand aus zwei Sensoren. Das System kann einen Marker auch mit einem einzelnen Sensor lokalisieren, allerdings mit geringerer Genauigkeit. Zwei Sensoren sind daher die kleinste Konfiguration, die für genaue Messungen vorgesehen ist, und die Ergebnisse zeigen, was damit erreichbar ist. Zusätzliche Sensoren liefern weitere Beobachtungen des Markers und verbessern die Messgeometrie, sodass mit mehr Hardware bessere Ergebnisse zu erwarten sind. Konfigurationen mit mehr Sensoren sind Gegenstand künftiger Berichte.
Die Ergebnisse gelten für die in diesem Bericht beschriebene Sensoranordnung und das beschriebene Messvolumen. Andere Anordnungen oder Volumina erfordern eine eigene Untersuchung. Dieser Bericht ist eine Produktinformation. Er ist weder eine Abnahme noch eine Zertifizierung einer Installation, und die Untersuchung weicht in mehreren Punkten von der Richtlinie ab, die in Abschnitt 6 aufgeführt und erläutert werden.
3 Geprüftes System
Das System lokalisiert einen Marker in sechs Freiheitsgraden, also in Position und Orientierung. Der Marker trägt aktive Infrarot-Emitter, die von kamerabasierten Sensoren beobachtet werden. Die gesamte Verarbeitung findet in den Sensoren statt, sodass für das Tracking kein externer Rechner benötigt wird. Posen werden mit einer Rate von 66,6 Hz und minimaler Latenz ausgegeben. Weitere Einzelheiten finden sich auf der Produktwebsite [4].
Die folgende Konfiguration wurde geprüft:
| Merkmal | Wert |
|---|---|
| Sensoren | Seriennummern S001 und S002 |
| Marker | Seriennummer M001 |
| Firmware-Version | 26.10.09 |
| Abstand zwischen den Sensoren | ca. 2,5 m |
| Winkel zwischen den Blickrichtungen | ca. 45° |
| Montagehöhe der Sensoren | ca. 1500 mm über dem Boden |
| Neigung der Sensoren nach unten | ca. 25° |
| Abstand des Markers zu jedem Sensor während der Prüfung | 1,3 bis 4,2 m |
Die beiden Sensoren wurden unmittelbar vor der Messung zueinander kalibriert. Dazu wurde ein Kalibriermarker von 380 mm Länge durch das gesamte Messvolumen bewegt. Das Kalibrierresiduum, die RMS-Winkelabweichung zwischen den beobachteten und den vorhergesagten Richtungen der Emitter des Kalibriermarkers, betrug 0,053 mrad. Das System kann sich im Betrieb auch automatisch nachkalibrieren. Diese Funktion war deaktiviert, sodass die Kalibrierung während der gesamten Messung unverändert blieb.
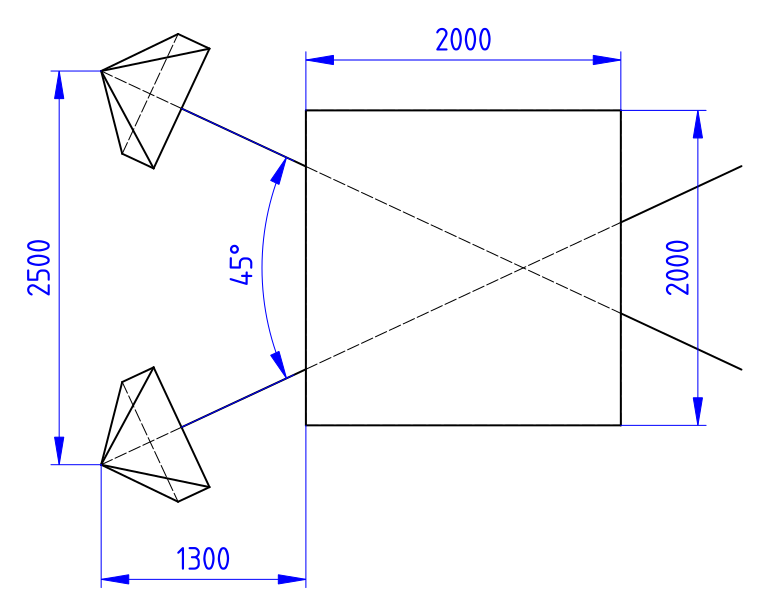
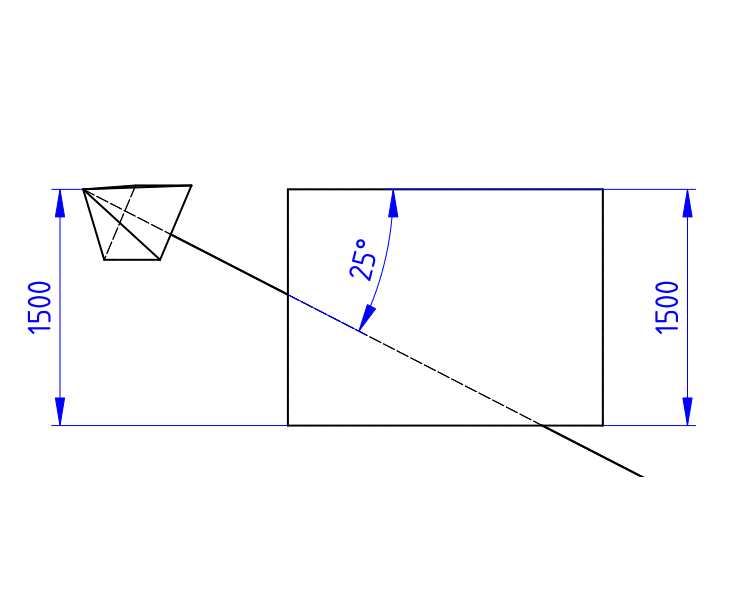
Abbildung 1: Skizze des Aufbaus mit beiden Sensoren und dem Messvolumen in (a) der Draufsicht und (b) der Seitenansicht.
4 Methodik
4.1 Verfahren der Richtlinie
Die Richtlinie [1] prüft ein Messsystem mit einem Prüfkörper, der bekannte Abstände zwischen Antastpunkten bereitstellt. Der Prüfkörper wird an mehreren Stellen im Messvolumen gemessen. Für jede Testlänge ist die Längenmessabweichung die Differenz zwischen der vom System gemessenen Länge und der Referenzlänge des Prüfkörpers:
Δl = gemessene Länge − Referenzlänge
Die Kenngröße E ist der Grenzwert, den keine Längenmessabweichung überschreitet. Da die Abweichungen optischer Systeme typischerweise mit der gemessenen Länge zunehmen, wird E als längenabhängiger Ausdruck E = A + K · L angegeben, mit einem konstanten Anteil A und einem Anteil K · L, der proportional zur Messlänge L ist.
Damit das Ergebnis für das gesamte Messvolumen gilt, verlangt die Richtlinie sieben Messlinien mit jeweils mindestens fünf Testlängen. Die längste Testlänge jeder Linie muss mindestens so lang sein wie die kürzeste Seitenlänge des Messvolumens, und die insgesamt längste Testlänge sollte mindestens zwei Drittel der Raumdiagonale betragen. Die Linien werden so angeordnet, dass sie alle Ecken des Volumens erreichen.
4.2 Prüfkörper
Der Prüfkörper ist ein Aluminium-Strangpressprofil mit drei Anschlägen, die im Abstand von etwa 300 mm angeordnet sind. Der Marker wird gegen einen Anschlag geschoben und von einer Feder in Position gehalten. Die Feder sorgt für eine wiederholbare Anlagekraft, sodass der Marker jedes Mal an derselben Stelle zur Ruhe kommt. Wird der Marker von einem Anschlag zum anderen umgesetzt, verschiebt er sich um einen bekannten Abstand, ohne dass sich seine Orientierung ändert.
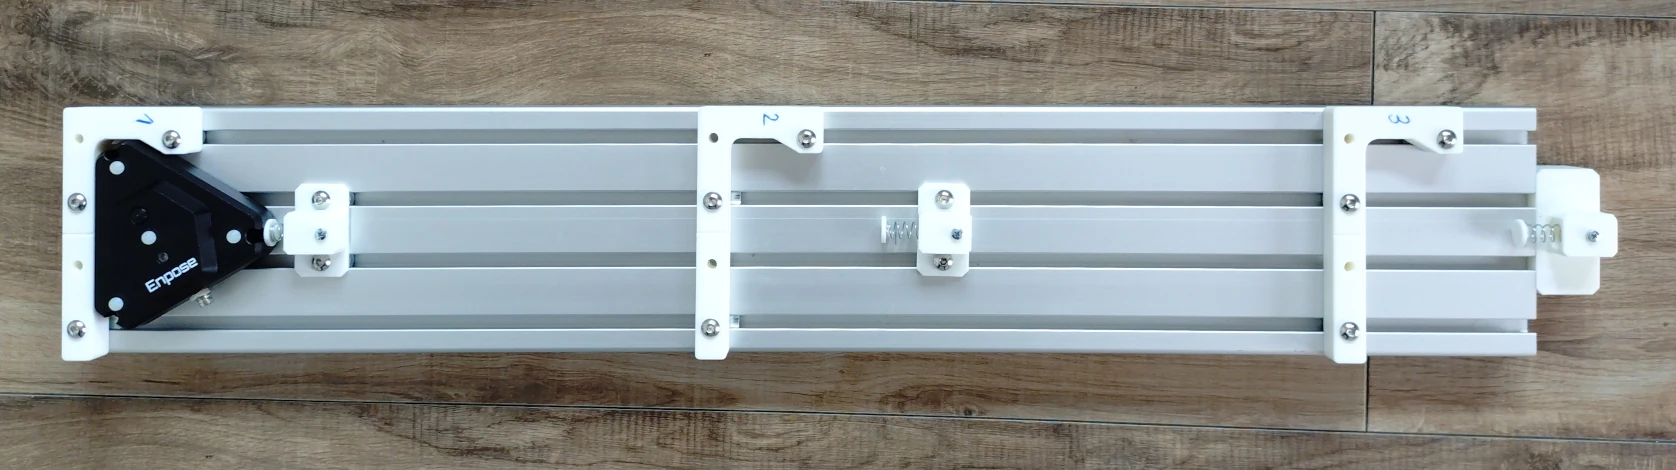
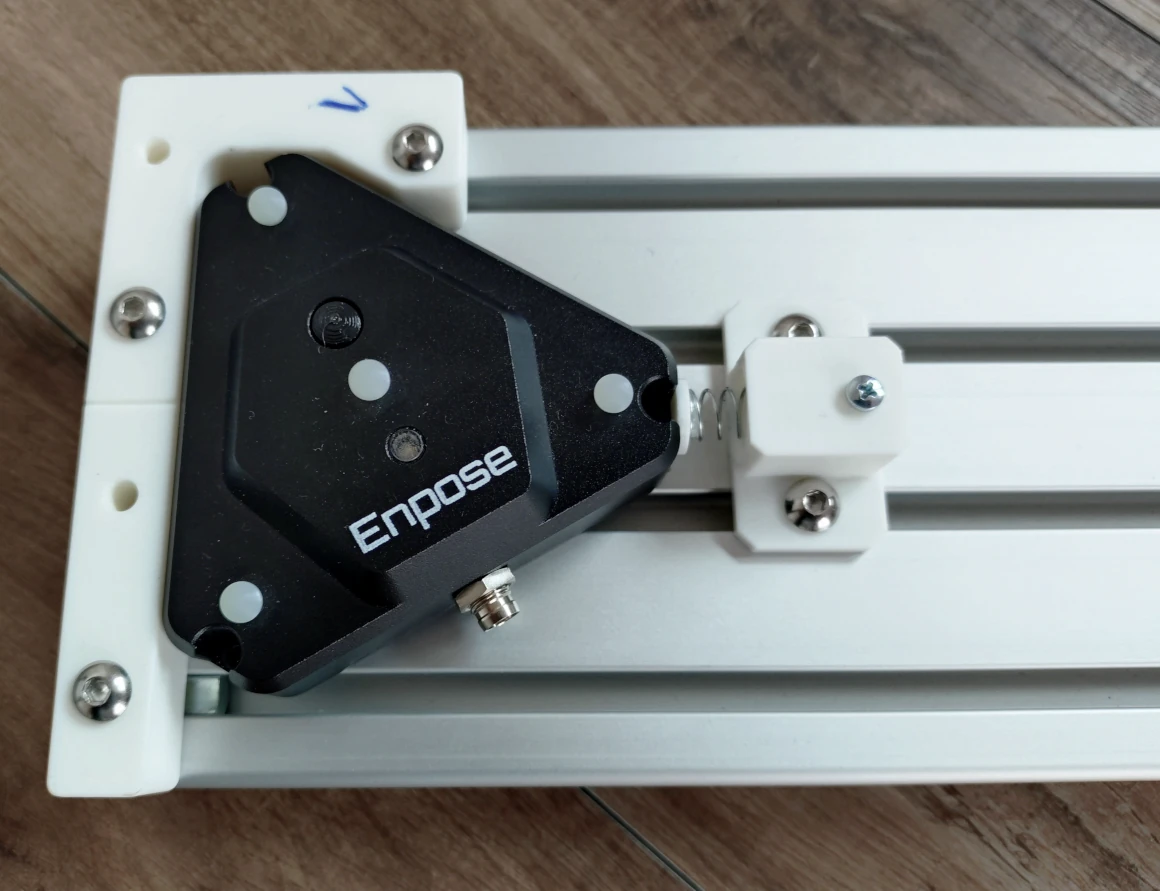
Abbildung 2: Foto (a) des gesamten Prüfkörpers und (b) Nahaufnahme des Federmechanismus.
Die Anschlagabstände wurden am 8. Oktober 2026, dem Tag vor der Messung, im eigenen Haus bestimmt. Zunächst wurde eine Bügelmessschraube an einem 325-mm-Einstellmaß eingestellt. Anschließend wurde der Außenabstand über zwei benachbarte Anschläge mehrfach gemessen, um die Raumtemperatur korrigiert und um die gemessene Breite des Anschlags reduziert. Daraus ergeben sich die folgenden Abstände:
| Abstand | Wert |
|---|---|
| Anschlag 1 bis Anschlag 2 | 300,14 mm |
| Anschlag 2 bis Anschlag 3 | 299,79 mm |
| Anschlag 1 bis Anschlag 3 | 599,94 mm |
Die Standardunsicherheit wird auf 0,04 mm für den Abstand von Anschlag 1 bis Anschlag 2 geschätzt, auf 0,03 mm für den Abstand von Anschlag 2 bis Anschlag 3 und auf 0,06 mm für den Abstand von Anschlag 1 bis Anschlag 3. Die Schätzung berücksichtigt die Streuung der wiederholten Ablesungen der Bügelmessschraube, die Genauigkeit der Bügelmessschraube und die thermische Ausdehnung des Aluminiumprofils zwischen der Vermessung des Prüfkörpers (22,2 °C) und der Prüfung (etwa 20 °C, für diese Schätzung mit 19 °C angesetzt). Für den Prüfkörper liegt kein Kalibrierschein vor; Abschnitt 6 erläutert, was dies für die Ergebnisse bedeutet.
4.3 Messvolumen und Messlinien
Das Messvolumen beträgt 2000 × 2000 × 1500 mm (Länge × Tiefe × Höhe). Die Richtlinie empfiehlt diese Größe für die Abnahme, lässt aber auch andere zu [1]. Wir haben das empfohlene Volumen gewählt, damit sich die Ergebnisse direkt mit denen anderer Systeme vergleichen lassen, die gemäß der Richtlinie geprüft wurden. Das System selbst ist nicht auf dieses Volumen beschränkt.
Es wurden sieben Messlinien verwendet. Drei verlaufen entlang von Kanten des Volumens und vier entlang von Flächendiagonalen. Vier Linien liegen auf Bodenhöhe, wo der Prüfkörper auf dem Boden aufliegt. Für die anderen drei wurde der Prüfkörper auf eine Schiene geklemmt.
| Linie | Verlauf | Befestigung des Prüfkörpers |
|---|---|---|
| 1 | Lange Kante auf Bodenhöhe | Auf dem Boden, um 45° nach oben geneigt |
| 2 | Diagonale der Bodenfläche | Flach auf dem Boden |
| 3 | Zweite Diagonale der Bodenfläche | Flach auf dem Boden |
| 4 | Lange Kante auf Bodenhöhe, gegenüber von Linie 1 | Flach auf dem Boden |
| 5 | Diagonale einer Seitenfläche | Auf eine diagonale Schiene geklemmt |
| 6 | Diagonale der gegenüberliegenden Seitenfläche | Auf eine diagonale Schiene geklemmt |
| 7 | Lange Kante an der Oberseite des Volumens | Auf eine horizontale Schiene geklemmt, um 10° gegen die Vertikale geneigt |
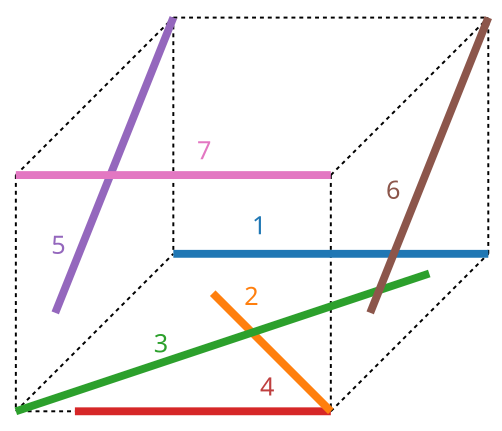
Abbildung 3: 3D-Ansicht des Messvolumens mit den sieben Messlinien, von vorne gesehen.
Abbildung 3 ist eine schematische Übersicht. Sie zeigt das Messvolumen von vorne, also von der Seite, auf der sich die Sensoren befinden. Abbildung 4 zeigt die tatsächlich aufgenommenen Positionen in drei Projektionen des Messvolumens.
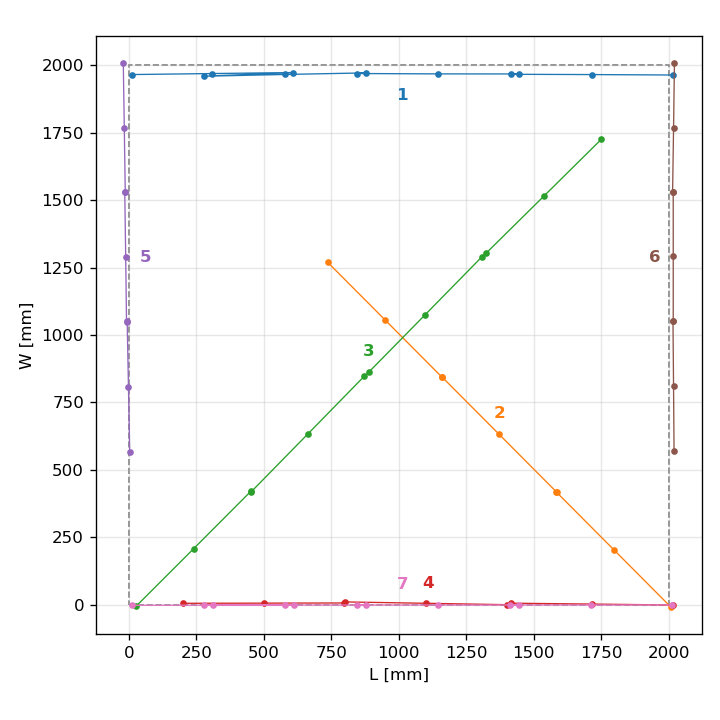
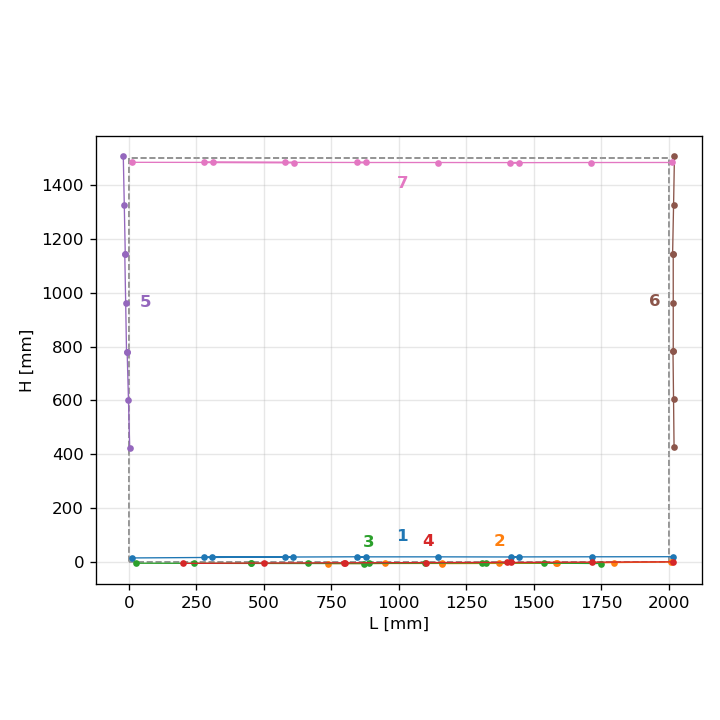
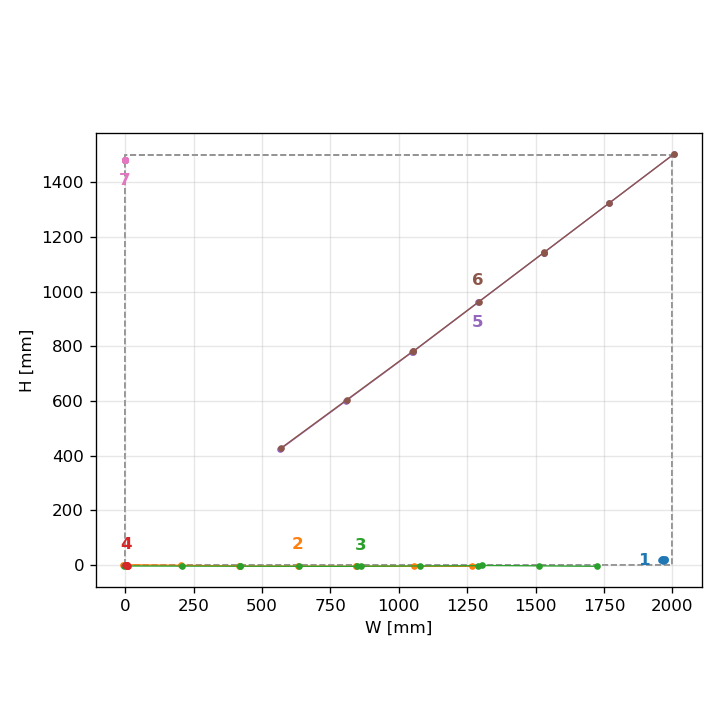
Abbildung 4: Aufgenommene Positionen auf den sieben Messlinien in (a) Draufsicht, (b) Vorderansicht und (c) Seitenansicht. Gestrichelt: nominelles Volumen.
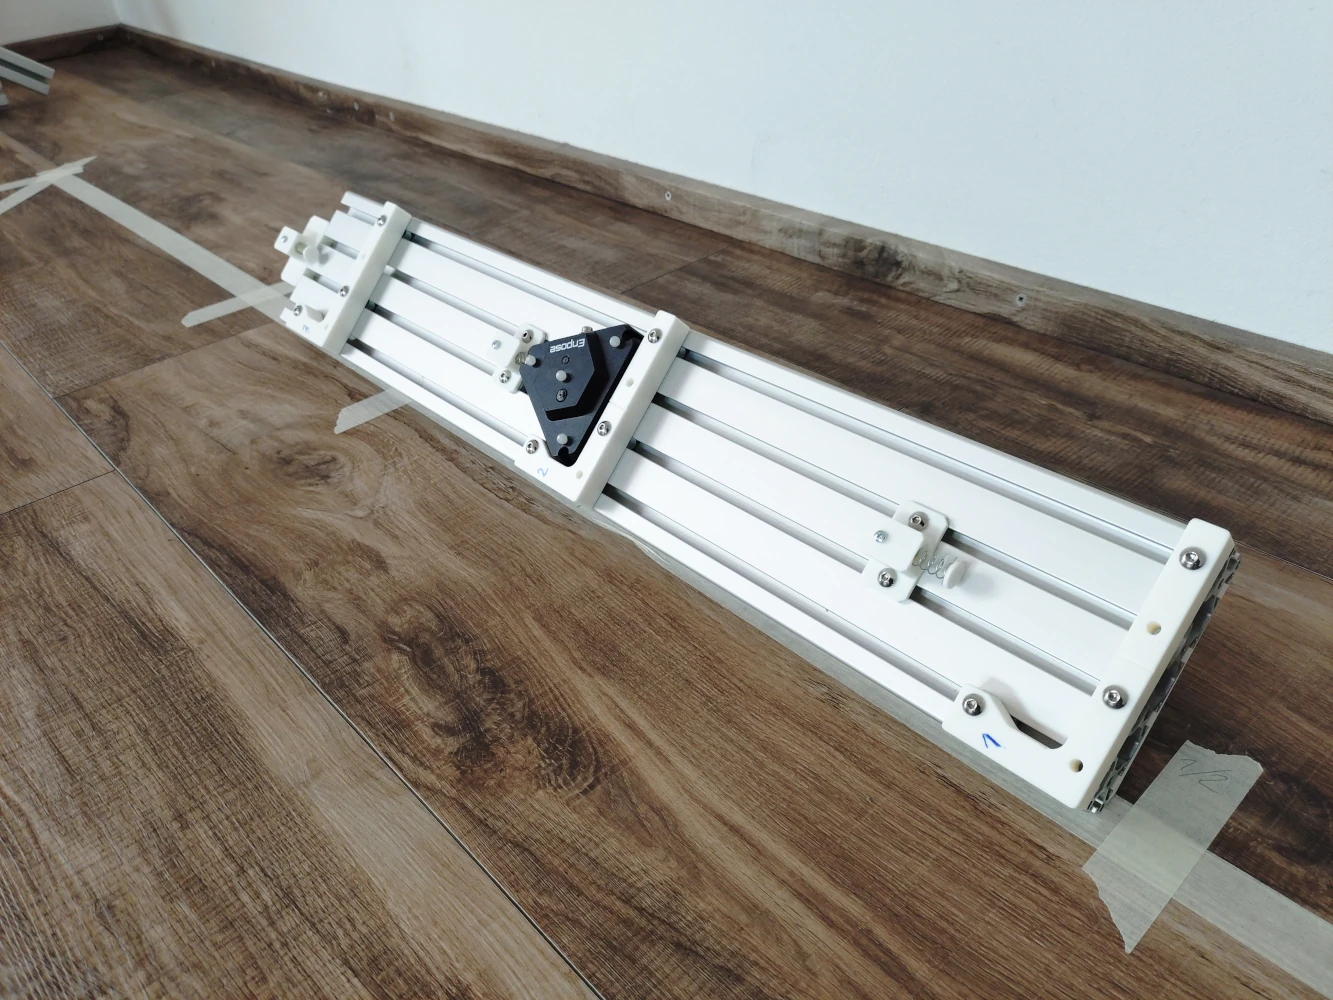
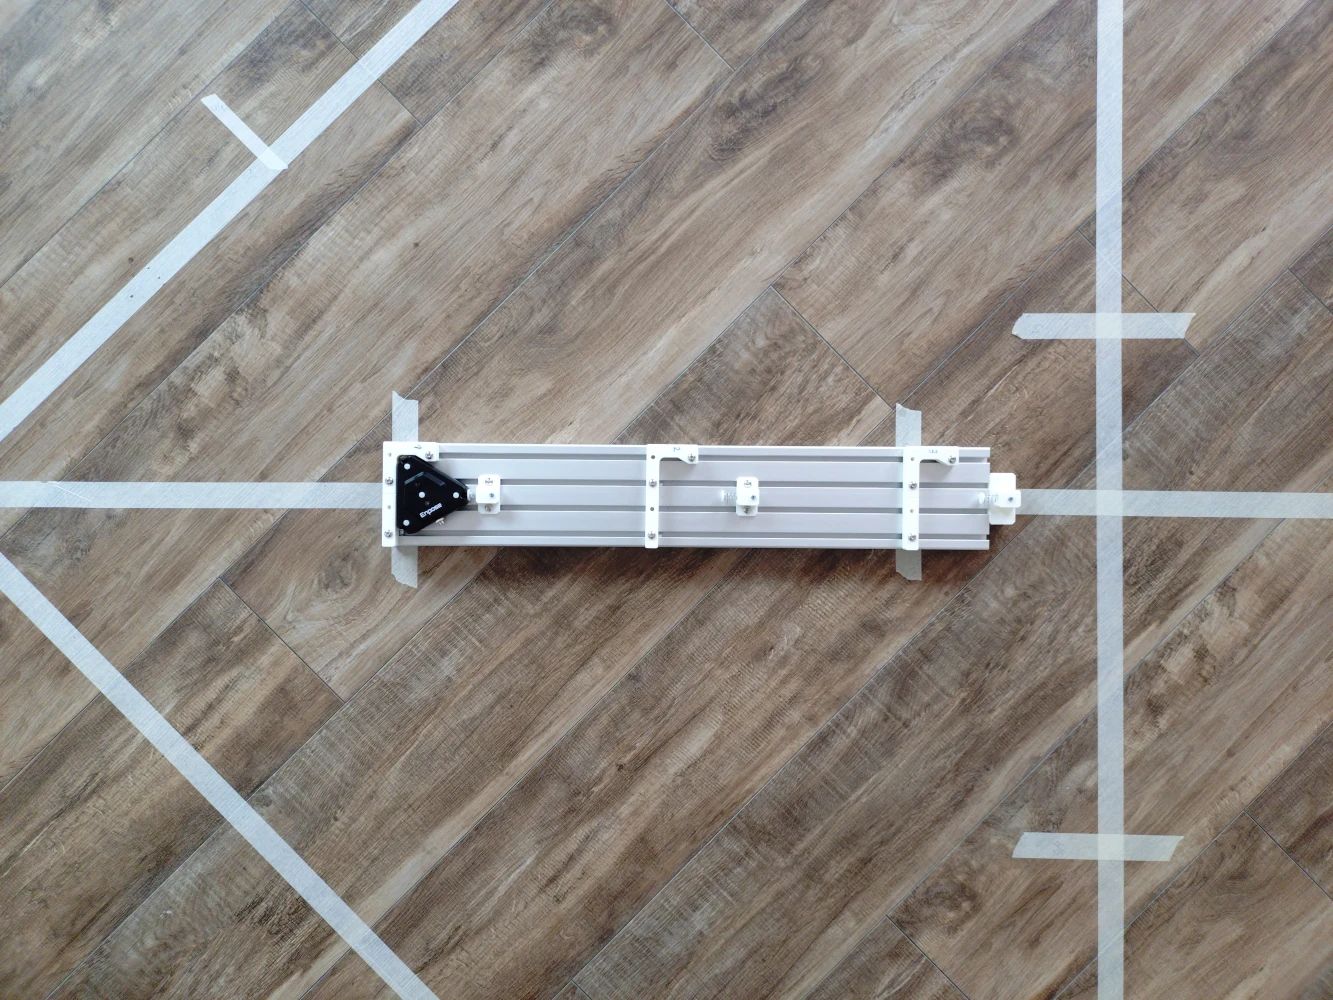
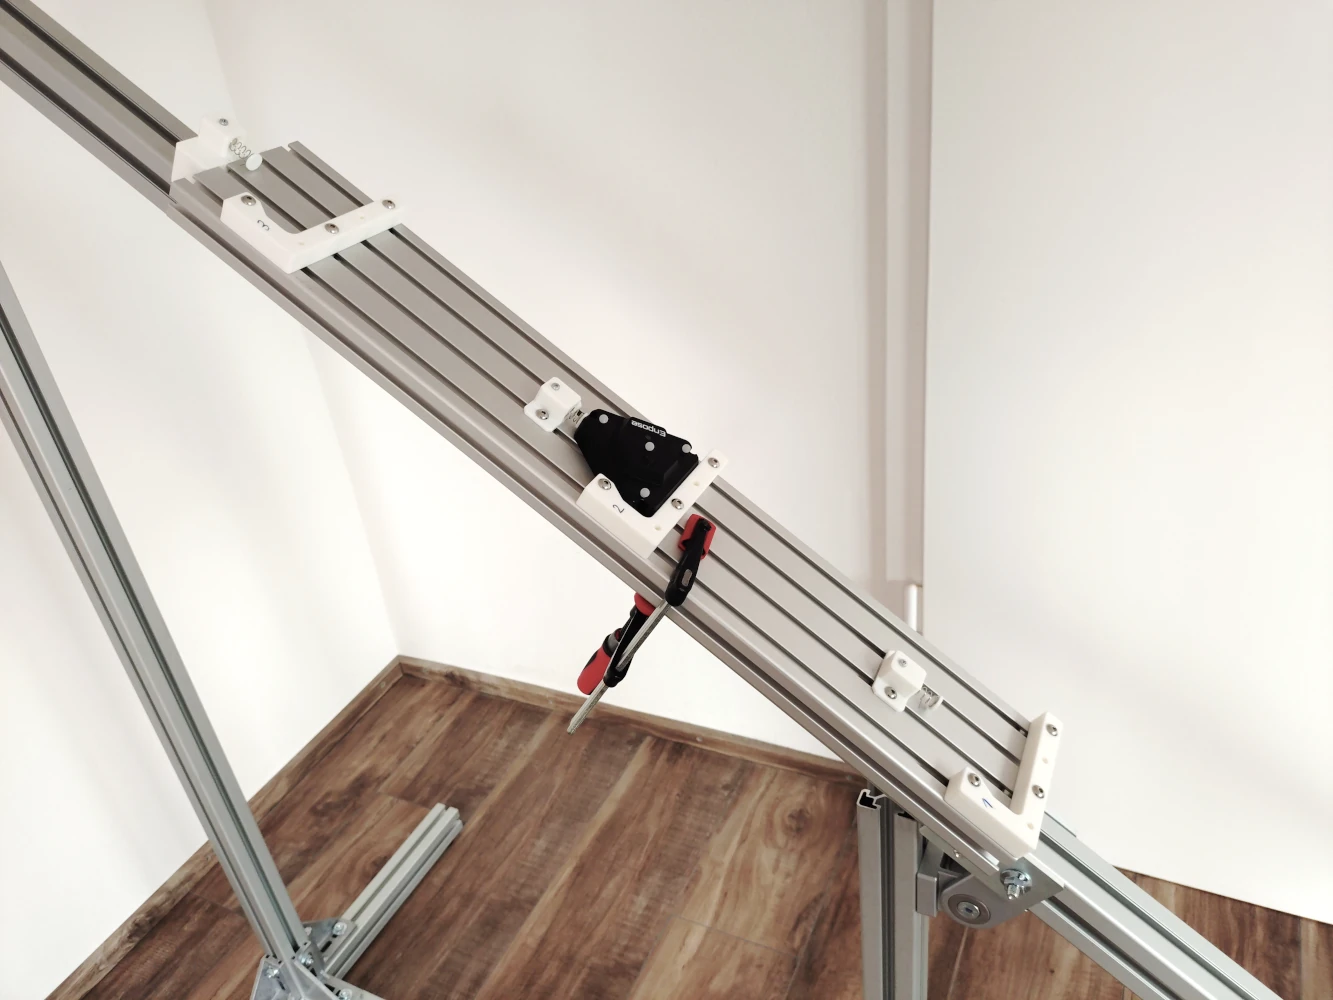
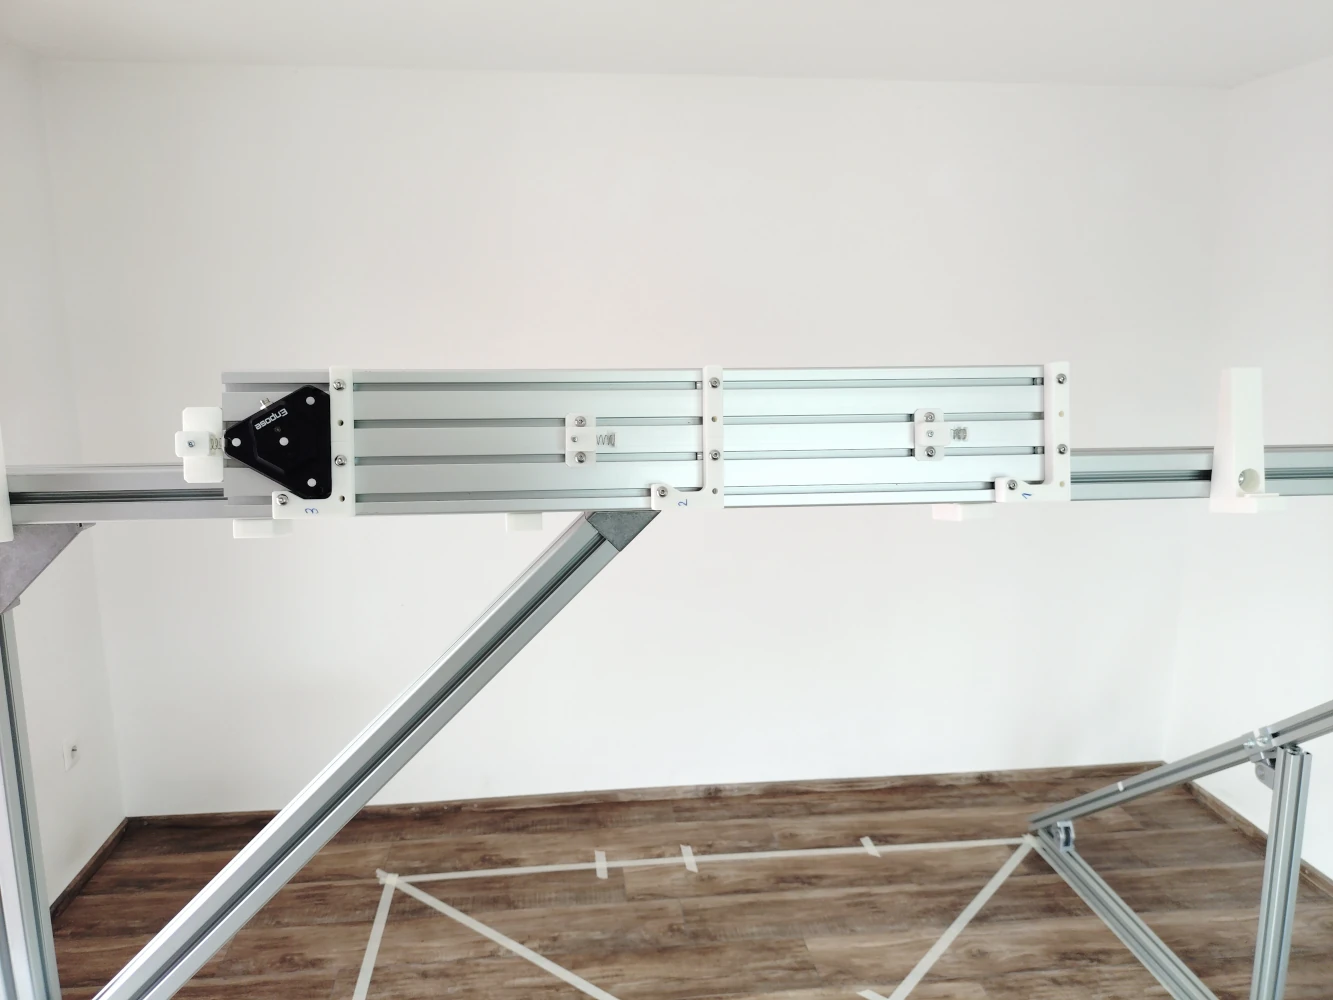
Abbildung 5: Fotos des Prüfkörpers (a) geneigt auf dem Boden, (b) flach auf dem Boden, © auf diagonaler Schiene und (d) auf horizontaler Schiene.
Die Befestigung des Prüfkörpers unterscheidet sich zwischen den Linien, sodass der Marker in mehreren Orientierungen relativ zu den Sensoren beobachtet wurde.
Mit dieser Anordnung sind die Anforderungen der Richtlinie an die Messlinien erfüllt:
| Anforderung der Richtlinie | Gefordert | Erreicht |
|---|---|---|
| Messlinien | 7 | 7 |
| Testlängen je Linie | ≥ 5 | 34 bis 63 |
| Längste Testlänge je Linie | ≥ 1500 mm | 1798 bis 2440 mm |
| Längste Testlänge insgesamt | ≥ 2134 mm | 2440 mm |
| Erreichte Ecken des Volumens | 8 | 8 (auf 45 mm genau) |
4.4 Verknüpfung von Prüfkörperpositionen
Der Prüfkörper ist 600 mm lang, während die Richtlinie Testlängen über 1500 mm verlangt. Steht kein Prüfkörper ausreichender Länge zur Verfügung, erlaubt die Richtlinie, eine lange Testlänge durch überlappende Prüfkörper darzustellen. Wir wenden dieses Prinzip mit einem einzelnen Prüfkörper an, der entlang der Messlinie versetzt wird. Jede neue Position wird so gewählt, dass einer ihrer Anschläge nahe an einem Anschlag der vorherigen Position liegt.
Zwei solche benachbarten Anschläge bilden eine Verknüpfung. Der zwischen ihnen verbleibende Spalt ist klein und wird vom System selbst gemessen. Die Referenzlänge einer verknüpften Testlänge setzt sich dann aus den bekannten Anschlagabständen, den gemessenen Verknüpfungsspalten und der gemessenen Richtung des Prüfkörpers in jeder Position zusammen. Da das System nur einen kurzen Spalt überbrücken muss, trägt die Verknüpfung wenig Unsicherheit bei: höchstens 0,03 mm für jede Testlänge (erweiterte Unsicherheit mit Erweiterungsfaktor k = 2, wie in [3] definiert), was gegenüber den gemessenen Abweichungen klein ist.
Wie weit der Prüfkörper zwischen den Positionen versetzt wurde, hängt von der Linie ab:
- Die Linien 2 bis 6 verwenden drei oder vier aneinandergereihte Positionen. Der Prüfkörper wurde um etwa seine volle Länge (ca. 600 mm) versetzt, sodass Anschlag 1 der neuen Position bei Anschlag 3 der vorherigen liegt. Die verbleibenden Spalte lagen zwischen 1 und 20 mm. Drei Positionen ergeben eine längste Testlänge von etwa 1800 mm, was die geforderten 1500 mm übertrifft. Linie 3 verwendet vier Positionen und liefert die längste Testlänge von 2440 mm.
- Die Linien 1 und 7 müssen an beiden Enden eine Ecke des Volumens erreichen, weil mit sieben Linien acht Ecken abgedeckt werden müssen. Sie verlaufen entlang einer 2000-mm-Kante, die kein Vielfaches der Prüfkörperlänge ist: Drei aneinandergereihte Positionen reichen nur bis 1800 mm, und eine vierte würde über das Volumen hinausragen. Der Prüfkörper wurde daher in kürzeren Schritten versetzt, zweimal um etwa 570 mm und einmal um etwa 270 mm. Nach dem letzten Schritt liegen zwei Anschläge der neuen Position neben zwei Anschlägen der vorherigen. Die Spalte auf diesen Linien lagen zwischen 30 und 34 mm.
In allen Fällen blieb der Spalt unter 40 mm. Testlängen innerhalb einer Prüfkörperposition (direkte Längen) hängen von keiner Verknüpfung ab. Sie werden in Abschnitt 5.2 gesondert ausgewiesen.
4.5 Aufnahmeablauf
Der Prüfkörper wurde wie oben beschrieben an drei oder vier aufeinanderfolgenden Positionen entlang jeder Linie platziert. An jeder Position wurde der Marker an jedem der drei Anschläge aufgenommen, was insgesamt 72 Aufnahmen ergibt.
Jede Aufnahme dauert eine Sekunde und enthält etwa 67 Posen, die zu einer Position gemittelt werden. Diese Mittelung ist die erklärte Betriebsart der Prüfung. Sie ist für statische Messungen angemessen, bei denen der Marker ruht, während ein Punkt aufgenommen wird. Es wurden nur Posen verwendet, die von beiden Sensoren mit allen vier Emittern beobachtet wurden. Auf die Posen jeder Aufnahme wurde ein Ausreißerfilter angewendet, der jedoch keine Pose verwarf. Die Orientierung des Markers wurde innerhalb einer Linie konstant gehalten.
Das System war vor der Messung mehrere Stunden in Betrieb und hatte somit seine Betriebstemperatur erreicht. Die Raumtemperatur betrug etwa 20 °C, und der Raum war durch eine Kombination aus Tages- und Kunstlicht beleuchtet.
4.6 Auswertung
Alle Paare aufgenommener Punkte einer Linie, die über Verknüpfungen verbunden sind, bilden eine Testlänge. Daraus ergeben sich 323 Testlängen, von denen 72 direkt und 251 verknüpft sind. Die Testlängen einer Linie sind nicht unabhängig voneinander, da sie aus denselben 12 bzw. 9 aufgenommenen Punkten gebildet werden.
Der Grenzwert E ist der engste Ausdruck A + K · L, der alle Längenmessabweichungen einschließt. A und K wurden auf zwei Nachkommastellen aufgerundet. E ist somit aus den in dieser Prüfung gemessenen Abweichungen bestimmt. Er beschreibt das Ergebnis dieser Prüfung und ist keine garantierte Spezifikation des Systems.
Die ergänzenden Kennwerte werden wie folgt berechnet:
- RMS, Median und 95. Perzentil werden über die absoluten Abweichungen aller 323 Testlängen gebildet.
- Das zeitliche Rauschen ist die 3D-Standardabweichung der Positionen innerhalb einer Aufnahme, vor der Mittelung.
- Die Orientierungsänderung ist der Drehwinkel zwischen den Orientierungen, die an Anschlag 1 und Anschlag 3 einer Prüfkörperposition gemessen wurden. Diese beiden Anschläge ergeben die größte Verschiebung ohne Änderung der Orientierung, etwa 600 mm.
5 Ergebnisse
5.1 Längenmessabweichung
Die maximale Längenmessabweichung über alle 323 Testlängen beträgt 0,87 mm. Alle Abweichungen liegen innerhalb des Grenzwerts
E = 0,58 mm + 0,18 mm/m · L
Die größte Abweichung trat bei einer Testlänge von 1818 mm auf. Bei der längsten Testlänge von 2440 mm betrug die Abweichung 0,40 mm.
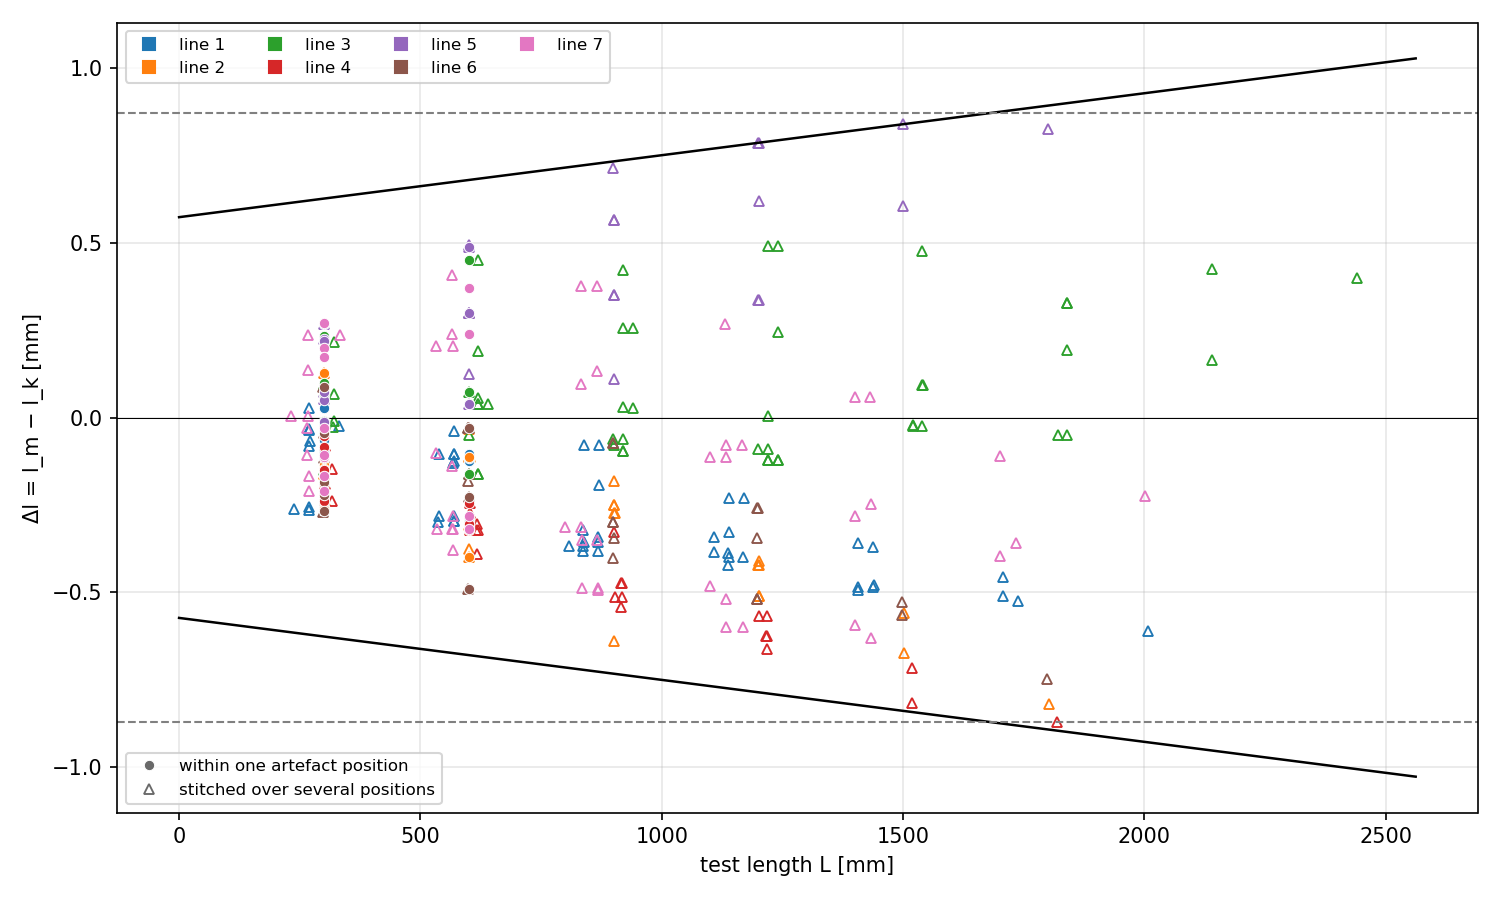
Abbildung 6: Längenmessabweichungsdiagramm, Δl über der Testlänge für alle Testlängen mit dem Grenzwert E. Gestrichelt: max(|Δl|) = 0,87 mm.
Die folgende Tabelle enthält die Ergebnisse für die einzelnen Messlinien. Die maximalen Abweichungen der Linien liegen zwischen 0,49 und 0,87 mm, sodass kein Teil des Messvolumens durch eine deutlich größere Abweichung auffällt.
| Linie | Testlängen | Längste Länge [mm] | Maximale Abweichung [mm] | RMS-Abweichung [mm] |
|---|---|---|---|---|
| 1 | 62 | 2007 | 0,61 | 0,30 |
| 2 | 34 | 1802 | 0,82 | 0,35 |
| 3 | 63 | 2440 | 0,49 | 0,20 |
| 4 | 34 | 1818 | 0,87 | 0,43 |
| 5 | 34 | 1801 | 0,84 | 0,43 |
| 6 | 34 | 1798 | 0,75 | 0,31 |
| 7 | 62 | 2000 | 0,63 | 0,30 |
| Alle | 323 | 2440 | 0,87 | 0,33 |
5.2 Ergänzende Ergebnisse
Die folgenden Ergebnisse sind nicht durch die Richtlinie definiert. Sie beantworten Fragen, die die maximale Abweichung allein nicht beantwortet.
Welche Abweichung ist typisch? Die maximale Abweichung beschreibt die ungünstigste von 323 Testlängen. Die RMS-Abweichung über alle Testlängen beträgt 0,33 mm und der Median der absoluten Abweichung 0,24 mm. 95 % der Testlängen weisen eine Abweichung unter 0,62 mm auf.
Wie genau sind kürzere Abstände? Die 72 direkten Längen von 300 und 600 mm wurden ohne Versetzen des Prüfkörpers gemessen und enthalten keine Verknüpfung. Ihre maximale Abweichung beträgt 0,49 mm und ihre RMS-Abweichung 0,21 mm. Für die 251 verknüpften Längen beträgt die maximale Abweichung 0,87 mm und die RMS-Abweichung 0,35 mm.
Wie stabil ist eine statische Messung? Das zeitliche Rauschen der Markerposition innerhalb einer einsekündigen Aufnahme hat über die 72 Aufnahmen einen Median von 0,025 mm bei einem Maximum von 0,26 mm. Dies ist die Streuung, die bei einer einzelnen Pose ohne Mittelung zu erwarten ist. Sie ist klein im Vergleich zu den Längenmessabweichungen, was zeigt, dass die Mittelung über eine Sekunde nur geringen Einfluss auf die obigen Ergebnisse hat.
Wie konsistent ist die gemessene Orientierung? Wird der Marker um etwa 600 mm verschoben, ohne ihn zu drehen, ändert sich die gemessene Orientierung über die 24 Prüfkörperpositionen um einen Median von 0,24° und einen RMS-Wert von 0,38°, bei einem Maximum von 0,86°. Auf den Linien 1 und 3 sind die Änderungen größer (RMS 0,60° bzw. 0,61°) als auf den übrigen Linien (RMS 0,18°). Eine Orientierungsabweichung, die an beiden Anschlägen gleich ist, geht nicht in diesen Wert ein. Er ist daher kein Maß für die absolute Orientierungsgenauigkeit.
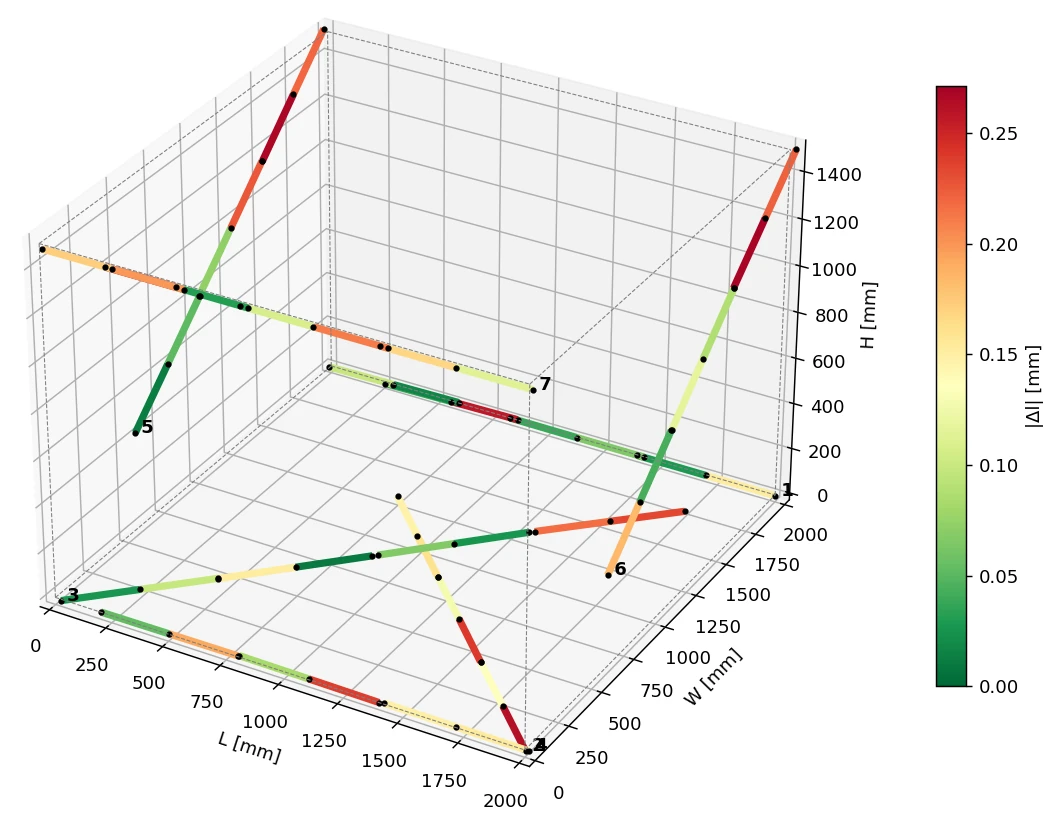
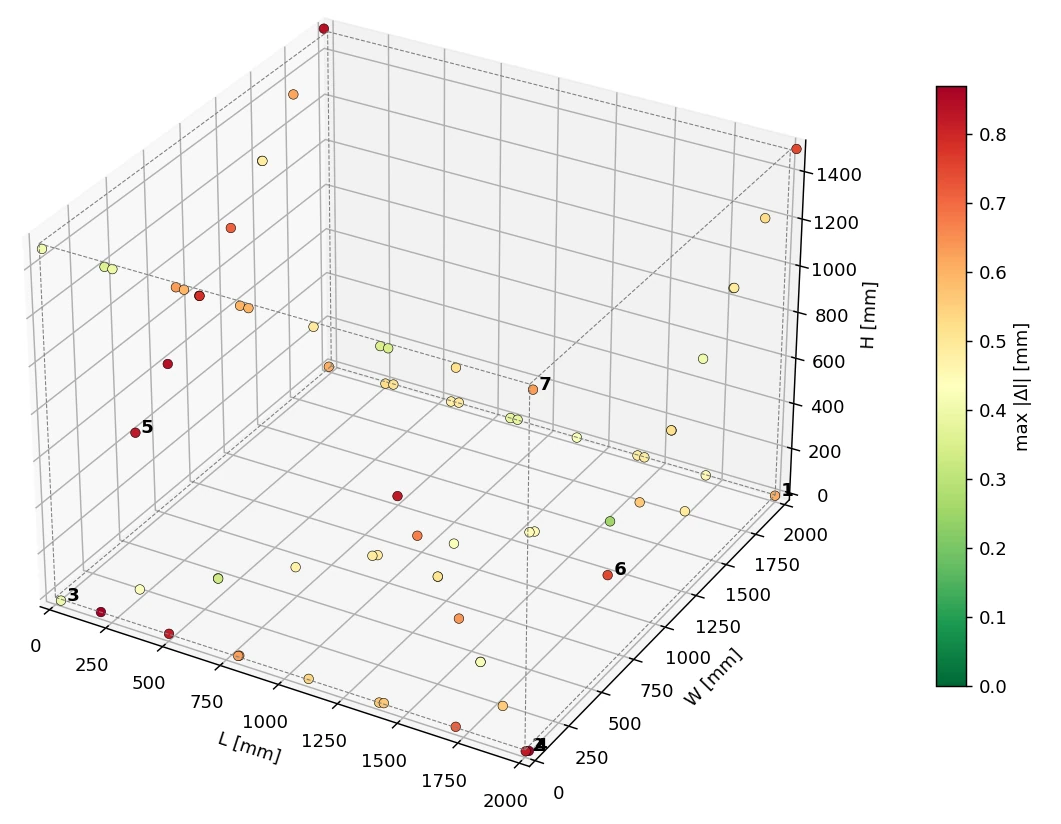
Abbildung 7: Messabweichung, bestimmt durch (a) |Δl| der Abschnitte zwischen benachbarten Anschlägen und (b) größtes |Δl| aller Testlängen, die an der jeweiligen Position enden.
6 Einschränkungen und Abweichungen von der Richtlinie
Die Untersuchung folgt dem Verfahren der Richtlinie, erfüllt aber nicht alle ihre formalen Anforderungen. Die folgende Tabelle führt die Abweichungen und Einschränkungen auf, jeweils mit der Begründung und der Auswirkung auf die Ergebnisse.
| Punkt | Vorgehen | Begründung | Auswirkung auf das Ergebnis |
|---|---|---|---|
| Kalibrierung des Prüfkörpers | Anschlagabstände im eigenen Haus mit einer Bügelmessschraube gemessen. Es liegt kein Kalibrierschein vor. Die Richtlinie verlangt eine Referenzunsicherheit unter einem Fünftel von E. Mit der hauseigenen Schätzung ist dies für alle direkten Längen erfüllt, nicht jedoch für Testlängen über etwa 0,6 m, weil sich die Unsicherheit der Anschlagabstände über mehrere Prüfkörperpositionen aufsummiert. | Der Bericht ist eine Produktinformation, keine Abnahme; daher wurde der Prüfkörper im eigenen Haus vermessen und seine Unsicherheit geschätzt (siehe 4.2). Die direkten Längen, für die die Anforderung erfüllt ist, werden in 5.2 gesondert ausgewiesen. | Die angegebenen Abweichungen enthalten die Unsicherheit der Referenzabstände und sind nicht allein dem System zuzuschreiben. |
| Lange Referenzlängen | Längen über 600 mm werden über bis zu vier Positionen eines Prüfkörpers verknüpft. Die Verknüpfungen werden vom geprüften System gemessen. | Die Richtlinie sieht überlappende Prüfkörper vor. Die Verknüpfungsspalte liegen unter 40 mm, sodass das System nur einen kurzen Abstand überbrückt. | Die Verknüpfungsunsicherheit beträgt höchstens 0,03 mm. Direkte Längen werden gesondert ausgewiesen. |
| Kenngröße E | E wurde aus den gemessenen Abweichungen dieser Prüfung bestimmt. Bei einer Abnahme gibt der Hersteller E vorab an, und die Prüfung verifiziert den Wert. | Zweck des Berichts ist es, die gemessene Genauigkeit zu dokumentieren, nicht eine Spezifikation zu verifizieren. | E beschreibt diese Prüfung und ist kein garantierter Grenzwert für andere Installationen. |
| Mittelung | Jede Position ist der Mittelwert einer einsekündigen Aufnahme. | Erklärte Betriebsart für statische Messungen. | Das Rauschen einzelner Posen wird in 5.2 angegeben. |
| Unabhängigkeit | Prüfung durch den Hersteller durchgeführt. | Der Bericht ist eine Produktinformation, keine Abnahme. | Die Ergebnisse sind nicht unabhängig verifiziert. |
| Orientierung | Untersucht wurde nur die Änderung der gemessenen Orientierung bei einer Verschiebung um 600 mm (siehe 5.2).einer Linie konstant. | Die Richtlinie definiert ausschließlich eine längenbasierte Kenngröße. Der Prüfkörper bietet keine Referenz für die absolute Orientierung. | Keine Aussage zur absoluten Orientierungsgenauigkeit. |
| Statische Messung | Marker bei allen Aufnahmen in Ruhe. | Die Richtlinie prüft die statische Antastung. | Keine Aussage zur Genauigkeit bei Bewegung. |
| Konfiguration | Eine Sensoranordnung und ein Messvolumen. | Die kleinste Konfiguration für genaue Messungen wurde bewusst gewählt. | Die Ergebnisse lassen sich nicht direkt auf andere Aufbauten übertragen. |
7 Fazit und Ausblick
Mit zwei Sensoren hat das Enpose-Trackingsystem in einem Messvolumen von 2000 × 2000 × 1500 mm Längen bis 2,4 m mit einer maximalen Abweichung von 0,87 mm und einer RMS-Abweichung von 0,33 mm gemessen. Abstände bis 600 mm wurden mit einer maximalen Abweichung von 0,49 mm gemessen. Die maximalen Abweichungen der sieben Messlinien lagen zwischen 0,49 und 0,87 mm. Bei einer Verschiebung um 600 mm änderte sich die gemessene Orientierung um einen RMS-Wert von 0,38°.
Diese Werte wurden mit zwei Sensoren erzielt, der kleinsten Konfiguration, die für genaue Messungen vorgesehen ist. Mit mehr Sensoren sind bessere Werte zu erwarten. Untersuchungen von Konfigurationen mit mehr Sensoren werden folgen.
Literatur
[1] VDI/VDE 2634 Blatt 1: Optische 3D-Messsysteme – Bildgebende Systeme mit punktförmiger Antastung. VDI/VDE-Gesellschaft Mess- und Automatisierungstechnik (GMA), Düsseldorf, Mai 2002. Erschienen im Beuth Verlag, Berlin.
[2] ISO 10360-2:2009: Geometrical product specifications (GPS) – Acceptance and reverification tests for coordinate measuring machines (CMM) – Part 2: CMMs used for measuring linear dimensions. International Organization for Standardization, Genf, 2009.
[3] JCGM 100:2008: Evaluation of measurement data – Guide to the expression of uncertainty in measurement (GUM). Joint Committee for Guides in Metrology, 2008. https://doi.org/10.59161/JCGM100-2008E
[4] Enpose: Produktwebsite. https://enpose.tech/en/ (abgerufen am 9. Oktober 2026).